Apples HALO styr Unitree G1 med 91 procent lyckade försök
Träningen skedde i 1 000 simulerade hem. Motion generatorn använder fryst Qwen3.5-2B.
Apple-forskare har publicerat HALO, ett system som styr en Unitree G1-humanoid från egocentrisk kamera och fritt språk. I 360 verkliga försök i sex tidigare osedda hemmiljöer uppgår framgångsgraden till 91 procent, enligt artikeln på arXiv.
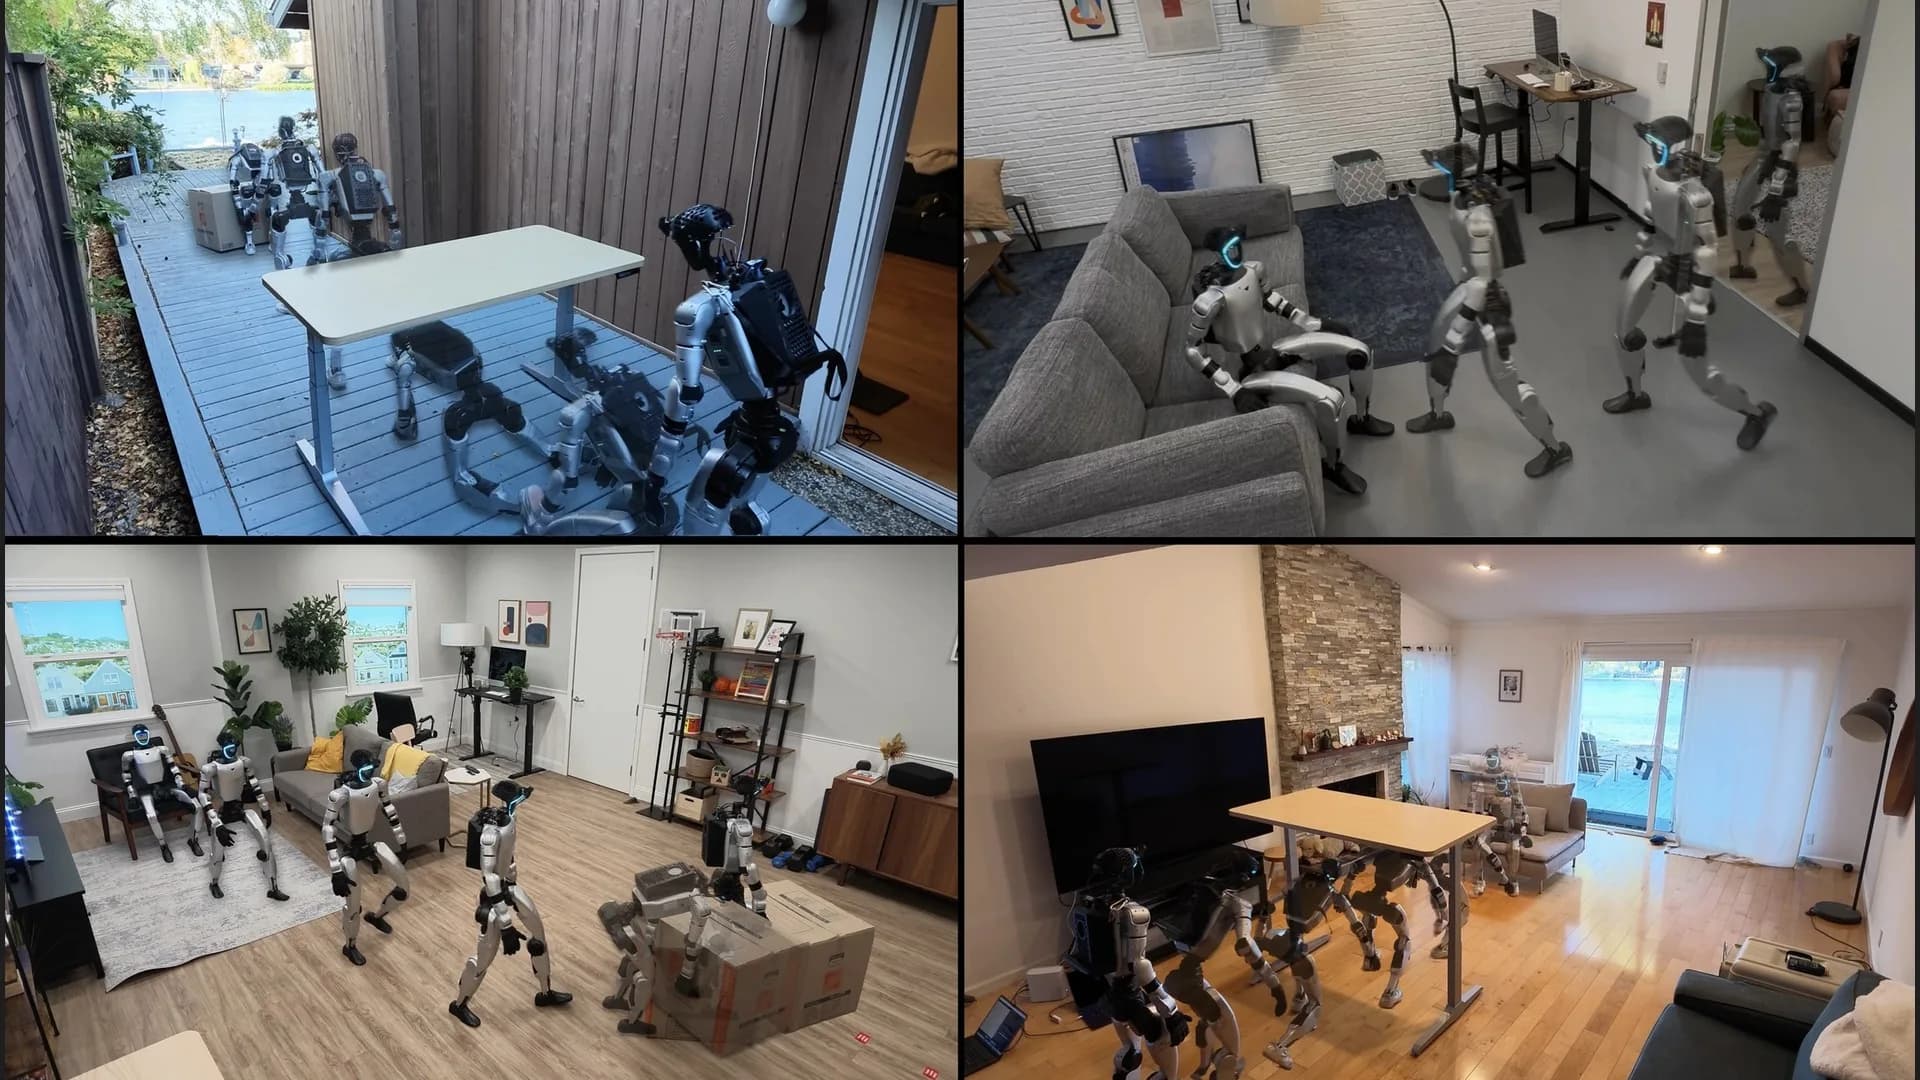
HALO står för Humanoid Autonomy, Learned in simulation, running Onboard. Träningskorpusen är cirka 300 timmar över 1 000 procedurgenererade hem. Robotens färdigheter omfattar bland annat att gå till namngivna objekt, sitta på stolar, sidostega genom halvöppna dörrar, hukkrypa och krypa under bord samt skjuta lådor. Längre kedjor av deluppgifter klarades i genomsnitt till 70 procent i verkliga tester, enligt samma artikel.
Stacken ombord
En orchestrator (VLM) bryter ner en språkbegäran till deluppgifter. En motion generator på cirka 3 Hz tar egocentrisk RGB och deluppgiften och producerar en fem sekunders helkroppsplan. En tracker på 50 Hz följer planen med djupbild och proprioception och ger ledvinklar för 29 leder.
Motion generatorns encoder är en fryst Qwen3.5-2B. Orchestratorn kan enligt projektsidan och artikeln köras lokalt med Qwen3.6-35B-A3B (4-bit) på en Mac mini M4 Pro i en ryggenhet, medan trackern körs på robotens Jetson Orin NX. Hårdvaran är en Unitree G1 med egen kameramontering och Mac mini-kapsling. Kod och videor finns på projektsidan och GitHub.
Börsnotering och kursnotering
Investing.com skriver att kinesiska robotaktier steg efter publiceringen, bland annat Unitree (handlas som 宇树科技, Shanghai STAR 688836) med över 8 procent och UBTECH med 8 procent. Artikeln om HALO nämner inget direkt partnerskap med kinesiska bolag för att utveckla systemet.